Platform on production and process automation
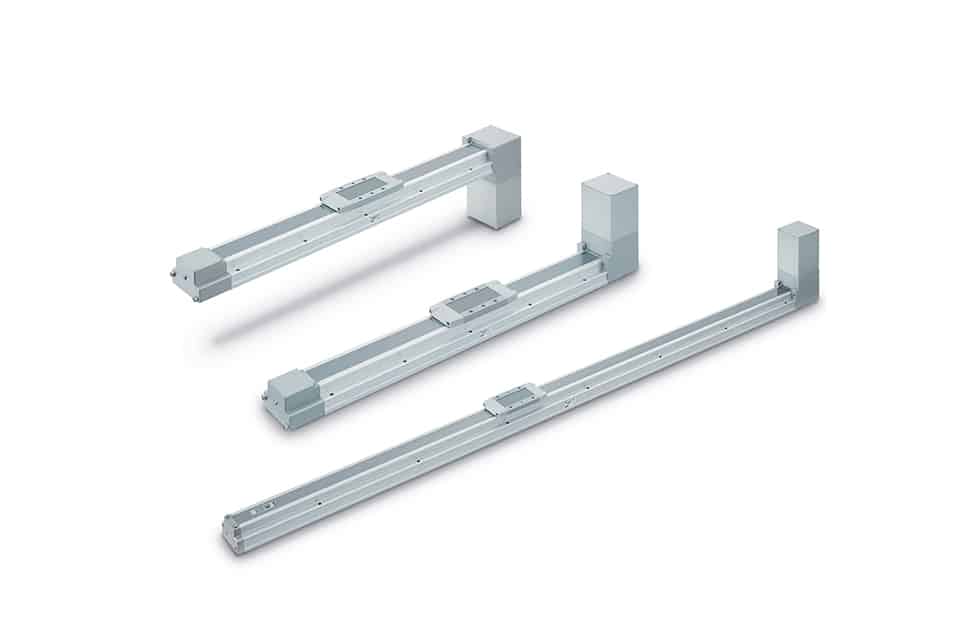
De elektrificatie van machinebewegingen neemt snel toe. Machinebouwers stappen steeds vaker over van pneumatische of traditionele aandrijfsystemen naar elektrische actuatoren vanwege de toenemende behoefte aan flexibiliteit, positioneernauwkeurigheid en data-integratie.
Toch blijkt de keuze voor een elektrische actuator in de praktijk vaak minder eenvoudig dan verwacht. Niet alleen de actuator zelf, maar ook het type aandrijving, de motor, de snelheid en toekomstige uitbreidbaarheid hebben grote invloed op de prestaties van de machine. De keuze voor een elektrische actuator lijkt vaak eenvoudig: u heeft vastgesteld dat een elektrische aandrijving de beste oplossing is voor een specifieke beweging binnen uw machine. Vervolgens ontstaat echter een nieuwe uitdaging. Welk type actuator kiest u? Welke aandrijving is het meest geschikt? En welke motor past het beste bij uw toepassing?
Op basis van dagelijkse gesprekken met klanten en haar ervaring in motion control bespreekt SMC Nederland in dit artikel enkele belangrijke aandachtspunten die kunnen helpen bij het maken van de juiste keuze.
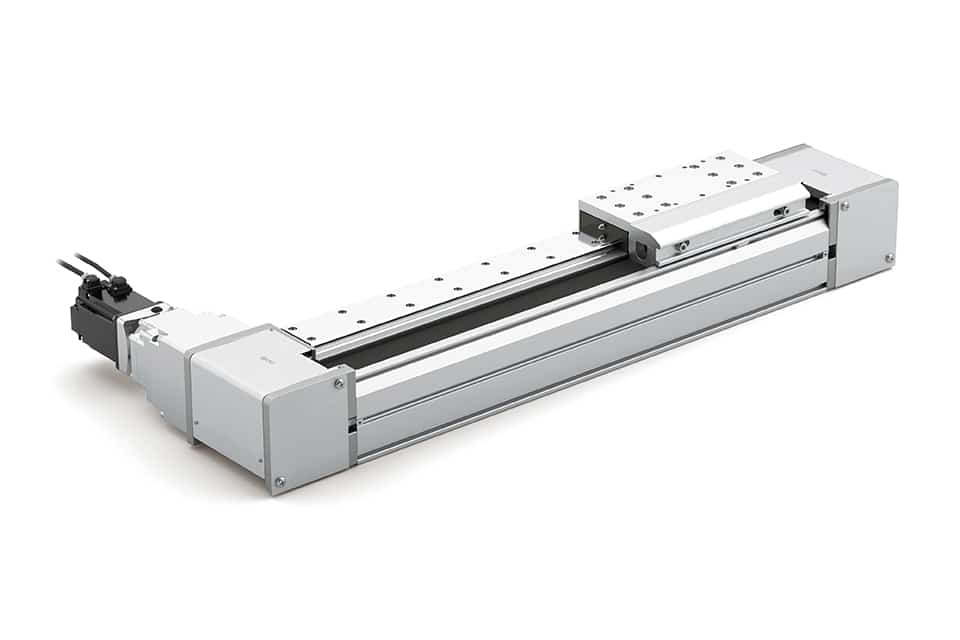
Een van de eerste keuzes betreft het type aandrijving: een elektrische actuator met een tandriemaandrijving of een kogelomloopspindel. Welke oplossing het meest geschikt is, hangt af van de toepassing en systeemeisen. Wanneer een zeer lange slaglengte niet noodzakelijk is, blijkt een actuator met kogelomloopspindel vaak de beste keuze voor nauwkeurige positioneertoepassingen. Deze actuatoren behalen een herhaalnauwkeurigheid van ±0,01 mm, terwijl tandriemuitvoeringen doorgaans rond ±0,08 mm uitkomen.
Ook veiligheid speelt een belangrijke rol. Dankzij de mechanische verbinding tussen spindel en moer biedt een kogelomloopspindel een robuuste constructie. Dit is vooral relevant bij verticale toepassingen. Bij tandriemaandrijvingen zijn vaak aanvullende veiligheidsvoorzieningen nodig om ongewenste bewegingen te voorkomen wanneer de riem beschadigd raakt.
Veel gebruikers gaan ervan uit dat een kogelomloopspindel altijd langzamer is dan een tandriemaandrijving. In theorie klopt dat: de maximale snelheid ligt doorgaans lager. In de praktijk bestaat een beweging echter uit accelereren, een constante snelheid aanhouden en weer afremmen. Hierdoor wordt de maximale snelheid van een tandriemaandrijving lang niet altijd bereikt. Bij toepassingen met een slaglengte tot circa 800 mm blijkt de totale positioneringstijd van een actuator met kogelomloopspindel daarom vaak gelijk aan of zelfs korter dan die van een tandriemvariant..
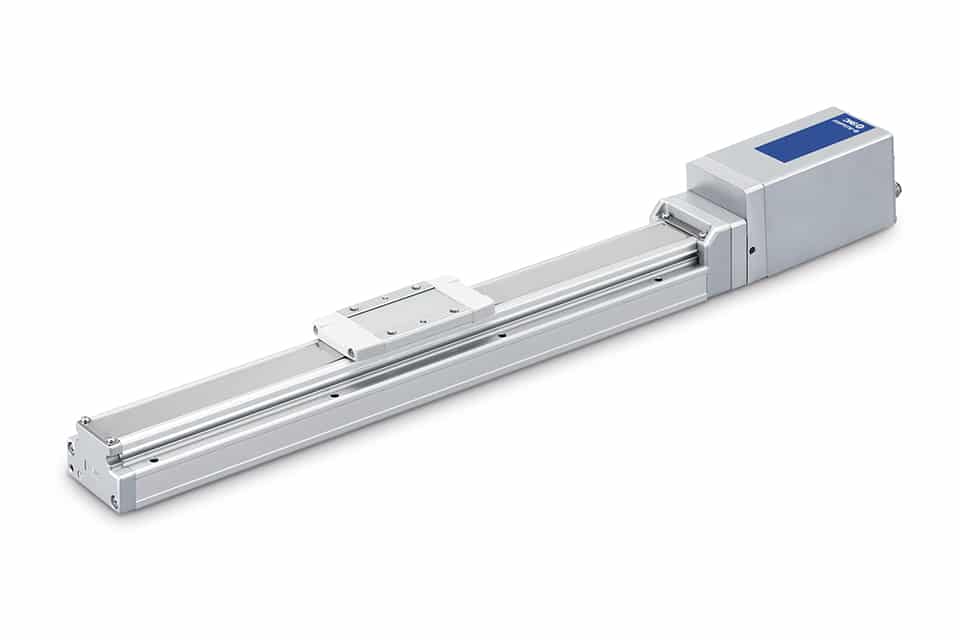
Daarnaast vragen tandriemaandrijvingen bij hoge belastingen regelmatig onderhoud. De riem moet periodiek gecontroleerd en gespannen worden. Door slijtage kan de riem uitrekken, waardoor opgeslagen posities opnieuw gecontroleerd en eventueel gecorrigeerd moeten worden. Een actuator met kogelomloopspindel is daarentegen in principe onderhoudsvrij.
Een aandachtspunt bij elektrische actuatoren met kogelomloopspindel is dat de maximale snelheid afneemt naarmate de slaglengte toeneemt. Dit is het gevolg van constructieve beperkingen. Twee factoren zijn hierbij bepalend, namelijk de rotatiesnelheid en de vrije, niet-ondersteunde lengte van de spindel. Wanneer de slaglengte boven een bepaalde waarde uitkomt, moet de rotatiesnelheid worden verlaagd om resonantieverschijnselen te voorkomen. Hierdoor neemt ook de lineaire snelheid van de actuator af.
Om toch aan de gewenste prestaties te voldoen, kunnen actuatoren met verschillende spindelspoed worden toegepast. Wanneer dit niet voldoende is, zijn er uitvoeringen beschikbaar met tussengeleiders of aanvullende ondersteuning. Hierdoor wordt de afstand tussen moer en lager verkleind en wordt resonantie voorkomen.
Een andere veelgestelde vraag is welke motor het meest geschikt is: een stappenmotor of een AC-servomotor. Het antwoord hangt af van meerdere factoren, waaronder de gewenste prestaties, persoonlijke voorkeuren en het budget. Daarom bestaat er geen standaardantwoord dat voor elke toepassing geldt. Een belangrijk onderscheid zit in het beschikbare koppel over de rotatiesnelheid van de motor. AC-servomotoren kunnen hun nominale koppel behouden over vrijwel het volledige nominale toerentalbereik, bijvoorbeeld tot 3.000 rpm. Bij stappenmotoren ligt het maximale koppel juist bij lagere toerentallen. Naarmate de snelheid stijgt, neemt het beschikbare koppel aanzienlijk af. Kort samengevat: een stappenmotor is een uitstekende keuze voor toepassingen met lagere snelheden. Een AC-servomotor verdient de voorkeur wanneer hoge dynamiek, snelle acceleraties en optimale prestaties vereist zijn.
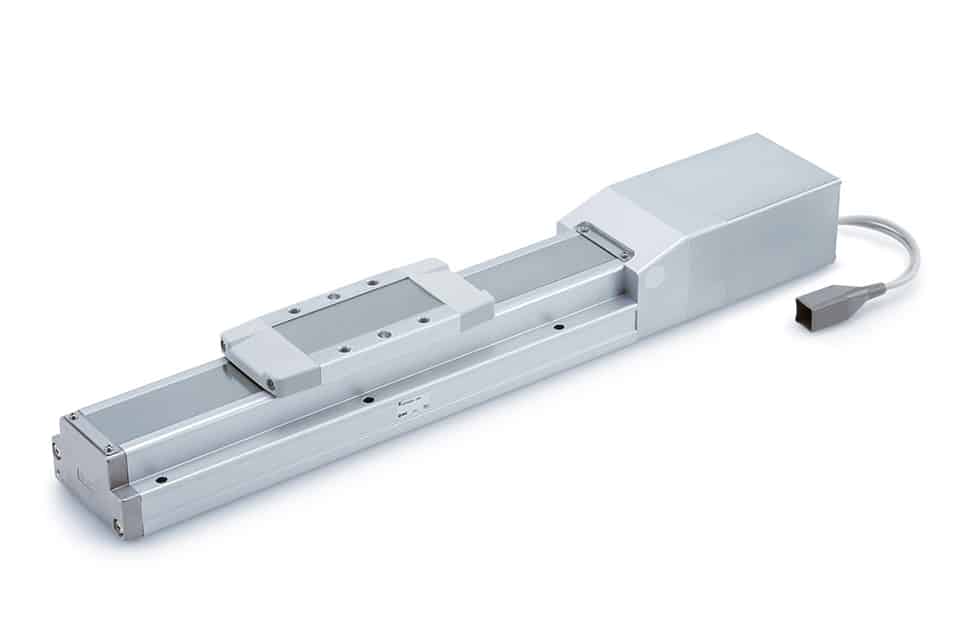
Ook bij retrofit- en vervangingsprojecten is specialistische kennis essentieel. Regelmatig krijgt SMC vragen van klanten die een verouderde of niet langer verkrijgbare aandrijving willen vervangen. Een toekomstbestendige oplossing is het kiezen van een leverancier die nieuwe generaties producten ontwikkelt die volledig compatibel zijn met eerdere uitvoeringen. Hierdoor kan de bestaande hardware vaak één op één worden vervangen, terwijl tegelijkertijd wordt geprofiteerd van verbeteringen op het gebied van bediening, prestaties en Machine Safety.
Of het nu gaat om productselectie, applicatiebeoordelingen, machineontwerp of optimalisatie van bestaande installaties: deskundig advies helpt om de juiste keuzes te maken binnen motion control. Wie elektrische actuatoren optimaal wil toepassen, begint niet bij het product, maar bij de beweging. SMC ondersteunt machinebouwers bij het vertalen van applicatie-eisen naar een betrouwbare en toekomstbestendige aandrijfoplossing.
Neem dan rechtstreeks contact op met SMC.
 Contact opnemen
SMC is the world's leading supplier of pneumatic components. For over 60 years, we have been the knowledge partner for safe and sustainable technology in industrial automation. Every day, leading experts, in 83 countries, dedicate themselves to supporting industry with the most advanced technologies. With 12,000 basic products and more than 700,000 variants, we offer [...]
Bekijk Bedrijfsprofiel